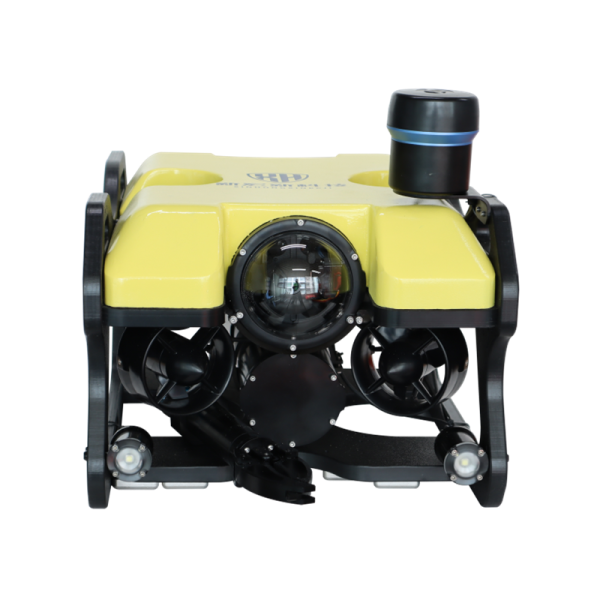
6T 수중수색로봇 ROV 본체 규격(한국어 기술사양)
1. 본체 물리 규격
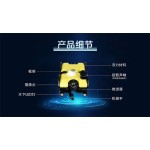
외형 치수:470×349×260mm(길이×폭×높이)
공중 자중:12.5kg, 수중 준중성 부력 적용
하우징:항공용 알루미늄 내압캡슐 + HDPE 충돌방지 외곽프레임, 복합재 부력소재
기본 장착 단일 집게형 유압 매니퓰레이터, 파지력 ≥12kg
2. 잠수심도 및 추진 시스템
정격 작업 수심:300m
추진기 구성:수평형 4기 + 수직형 2기, 총 6기 오일충전식 브러시리스 추진기(모델명 6T 유래)
전진 총추력:≥39.8kgf;수직추력≥9kgf;정지수 최대속도 3노트(1.54m/s)
전원공급:본체 내장 리튬배터리, 연속가동시간 ≥5시간;옵션으로 육상 유선전원 변경시 무한가동 가능
3. 영상 및 조명(탁수 수색구조 표준사양)
PTZ 카메라:300만 화소 HD 고화질, 화각 110°, 팬틸트 각도 ±60°
조명:1500lm 수중 LED 4개 탑재, 총광속 6000루멘
4. 센서 및 지능기능
9축 IMU(자이로+가속도센서+지자기센서), 수심계, 수온센서, 캡슐 내부 침수경보 탑재
수심고정 정지, 방위잠금, 자동 유속보정, 전방위 횡주행 기능으로 급류 하천 안정 운용
5. 케이블 & 조작콘솔
기본사양 100m 제로부력 케블라 강화케이블(파단하중 100kg), 200m/300m 업그레이드 가능
휴대용 방진방수 조작박스:고휘도 듀얼 터치스크린(15.6인치+10.1인치), 콘솔 총중량 17kg, 윈도우10 제어시스템
6. 선택옵션 장비
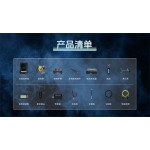
사이드스캔 이미징 소나, USBL 수중음향 위치측정장치, 다관절 유압매니퓰레이터, 전동식 자동 권취 윈치
해양업계 용어 참고
- 매니퓰레이터:조작로봇팔
- 제로부력:무부력 케이블